На современных заводах роботы выполняют множество операций: сваривают металлические детали, собирают изделия, обслуживают станки и перемещают тяжелые грузы. Но традиционные промышленные роботы обычно работают за защитными ограждениями, которые отделяют их от сотрудников.
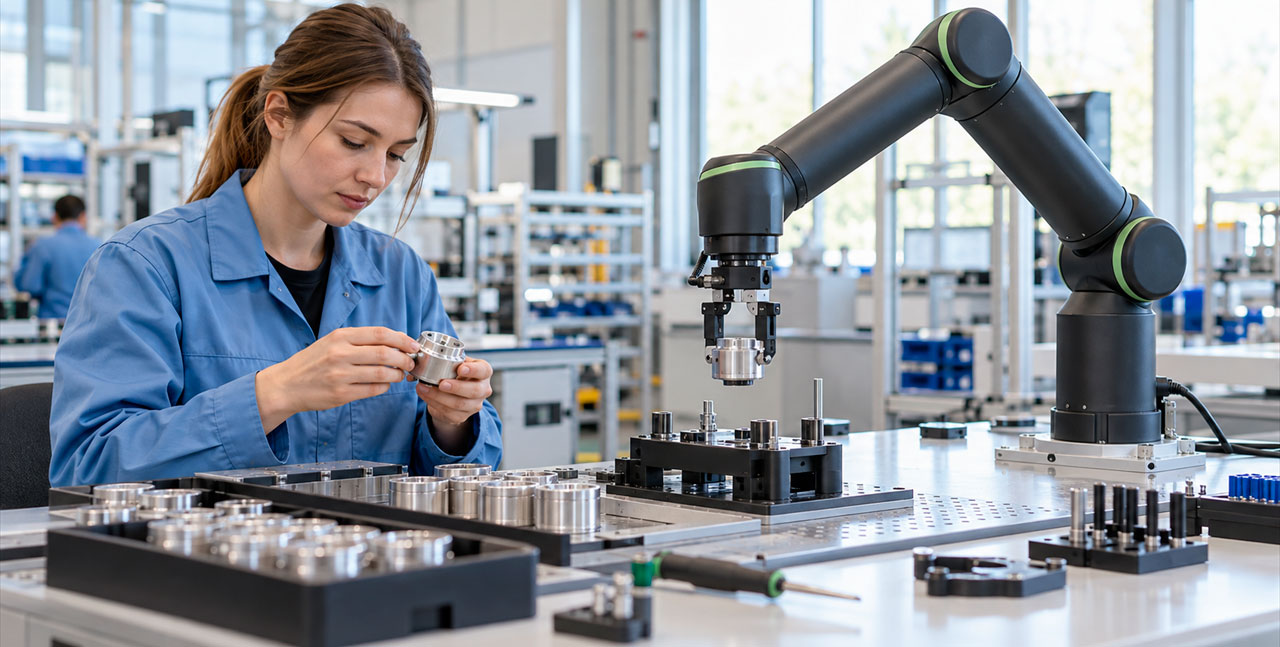
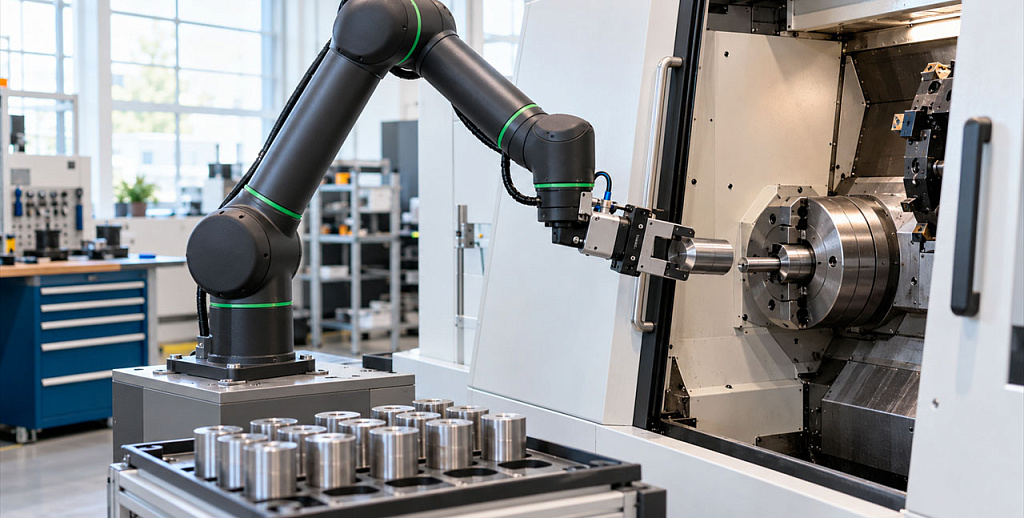
Коллаборативные роботы, или коботы, устроены иначе. Они предназначены для совместной работы с человеком. Например, сотрудник может устанавливать детали в станок, а кобот — забирать готовые изделия и укладывать их в контейнер. Или человек выполняет сложную сборочную операцию, а робот подает ему необходимые компоненты.
Главное преимущество коботов — возможность автоматизировать отдельные производственные операции без полной перестройки предприятия. Они берут на себя повторяющуюся работу, а сотрудники занимаются задачами, требующими опыта, внимания и принятия решений.
При этом возможность совместной работы не означает, что любой кобот абсолютно безопасен. В зависимости от установленного инструмента, скорости движения и выполняемой операции ему могут потребоваться дополнительные датчики или защитные ограждения.
Как работает коллаборативный робот
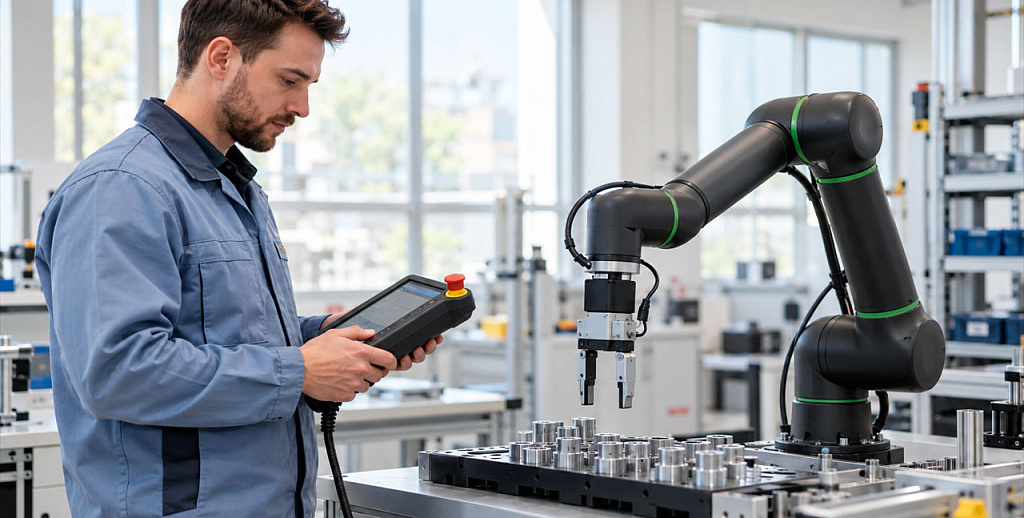
Большинство коботов оснащены манипулятором — подвижной механической рукой, состоящей из нескольких секций, соединенных шарнирами. Такая конструкция позволяет роботу перемещать предметы, поворачивать их и выполнять различные производственные операции.
На конце манипулятора устанавливают инструмент в зависимости от задачи. Например, для перемещения деталей используют специальные захваты, для обработки поверхностей — шлифовальные инструменты. Также кобота можно оснастить сварочной горелкой или оборудованием для покраски.
За безопасностью движений следят датчики и система управления. Например, силомоментные датчики позволяют контролировать усилие, которое развивает манипулятор. Если робот неожиданно сталкивается с препятствием, система может остановить его движение.
Некоторые коботы дополнительно используют камеры и лазерные сканеры. Они обнаруживают приближение человека, после чего робот автоматически снижает скорость или останавливается. Конкретный режим работы зависит от конструкции оборудования, установленного инструмента и требований безопасности.
Информация от датчиков поступает в систему управления, которая контролирует движения манипулятора. Коботы могут взаимодействовать с другим производственным оборудованием — станками, конвейерами и роботизированными комплексами.
Оператор настраивает робота с помощью специальной панели управления: задает последовательность действий, скорость и другие параметры работы. Для экстренной остановки оборудования предусмотрены отдельные средства управления.
Какими бывают коллаборативные роботы
Коботы различаются прежде всего по грузоподъемности, размерам и задачам, для которых их используют. При этом один и тот же робот может выполнять совершенно разные операции: достаточно заменить инструмент на манипуляторе и изменить программу.
Например, на сборочной линии кобот устанавливает компоненты в корпус изделия, на другом участке обслуживает станок, а на складе укладывает готовую продукцию на паллеты. Для сварки, шлифовки и покраски также существуют специальные инструменты, которые устанавливают на манипулятор.
Одна из важнейших характеристик кобота — грузоподъемность. Компактные модели, рассчитанные на несколько килограммов, используют для сборки небольших изделий и работы с электронными компонентами. Роботы грузоподъемностью до 30 кг могут обслуживать станки и перемещать более тяжелые детали. Существуют и более мощные модели, способные поднимать грузы весом свыше 30 кг.
Отдельную категорию составляют настольные коботы. Благодаря небольшим размерам их можно размещать непосредственно на рабочих столах и лабораторных установках. Такие роботы подходят для работы с миниатюрными деталями, точной сборки и автоматизации лабораторных операций.
Еще одна разновидность промышленных манипуляторов — SCARA (аббревиатура от Selective Compliance Articulated Robot Arm). Их конструкция позволяет быстро перемещать инструменты и детали преимущественно в горизонтальной плоскости. Такие роботы востребованы при сборке электроники и упаковке небольших изделий. Однако не каждый SCARA является коботом: для совместной работы с человеком робот должен иметь соответствующие функции безопасности.
«На производстве есть задачи, для которых опыт человека слишком ценен: например, всю смену перекладывать одинаковые детали. Именно с таких операций стоит начинать внедрение коботов. Необязательно автоматизировать весь цех сразу — можно начать с одного рабочего места, оценить результат и двигаться дальше»
Александр Кормишин, директор по маркетингу РобоПро, производителя роботов DOKA РОБОТС
Какие коллаборативные роботы выпускаются в Москве
В Москве работают предприятия, которые разрабатывают и производят коботов, а также создают готовые роботизированные комплексы для различных отраслей промышленности.
Предприятие «РобоПро» производит коллаборативных роботов DOKA РОБОТС грузоподъемностью от 3 до 33 кг. Кроме самих манипуляторов, компания разрабатывает программное обеспечение и выпускает электродвигатели, которые используются в робототехнике.
Компания «Прикладная робототехника» создает учебные робототехнические комплексы для вузов и колледжей. С их помощью студенты осваивают программирование манипуляторов, учатся управлять роботами и разрабатывают собственные решения для автоматизации производства.
Как появились коллаборативные роботы
Первые промышленные роботы появились еще в середине XX века. В 1961 году на автомобильном заводе General Motors в США начал работать робот Unimate. Он перемещал тяжелые металлические детали, выполняя операции, которые могли быть опасны для человека.
Идея коллаборативных роботов возникла в 1990-х годах. Американские исследователи Майкл Пешкин и Эдвард Колгейт предложили создавать устройства, которые помогали бы человеку выполнять производственные операции.
Главным преимуществом коботов стала возможность точечной автоматизации. В 2026 году, по данным Международной федерации робототехники, на предприятиях по всему миру трудилось уже более 5 млн коботов.
Другие термины